האתגר ההנדסי
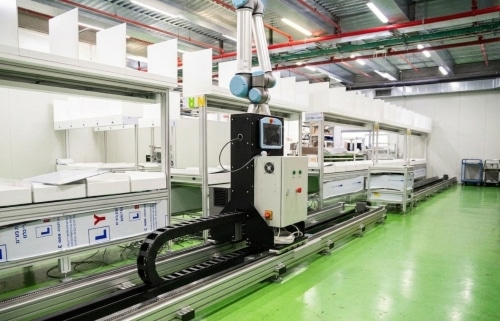
הרחבת מרחב העבודה (Envelope) של רובוט תעשייתי שיתופי לצורך מעבר בין מספר תחנות עבודה מרוחקות, תוך שמירה על קשיחות מבנית, דינמיקה גבוהה ודיוק מיקום וחזרתיות מקסימליים. האתגר דרש אינטגרציה מלאה בין מערכות המכניקה, ההנעה והבקרה, וכן סנכרון תוכנתי מורכב בין בקר הציר לבין בקר הרובוט (Robot Controller) למניעת השהיות ועיוותים במסלול התנועה בעומסים משתנים.
הפתרון של קונלוג
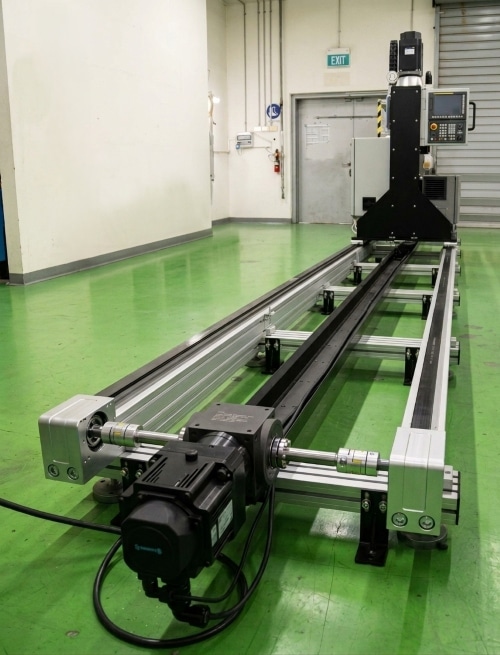
פיתוח ואספקת פתרון אינטגרטיבי מלא (Turnkey) הכולל תכנון מכני הנדסי מותאם לעומסי המומנט של הרובוט בזמן תנועה ותאוצה.
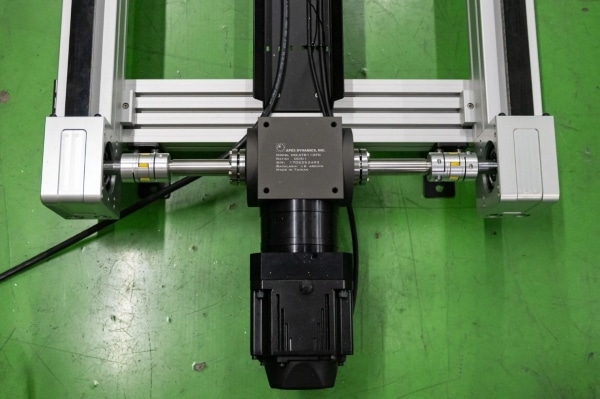
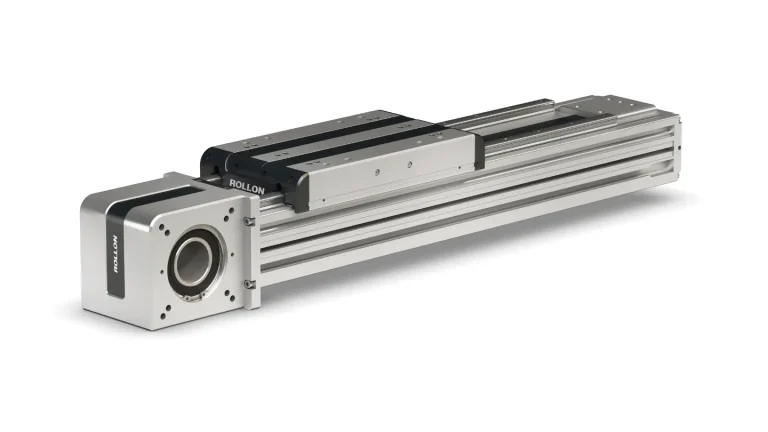
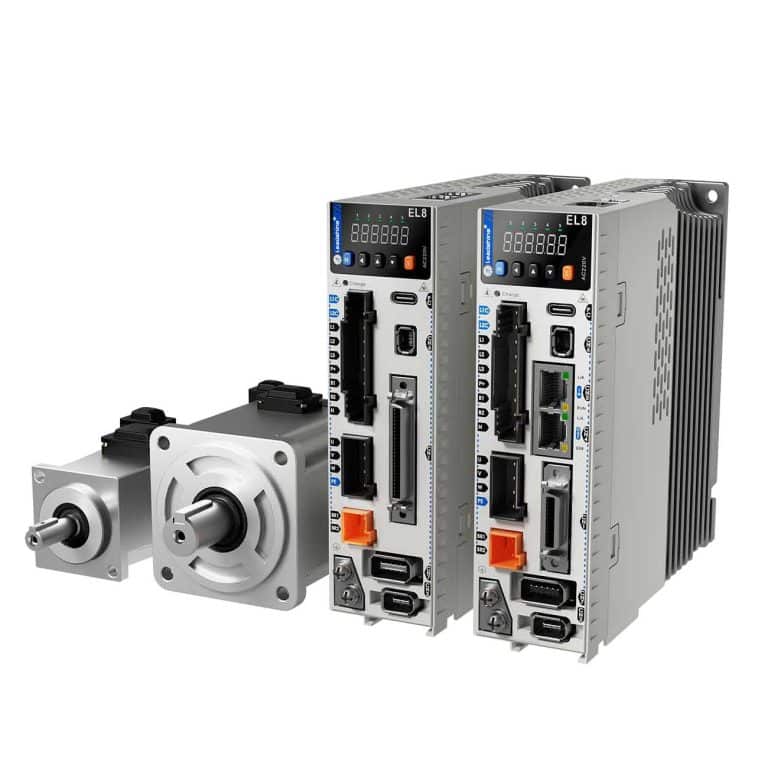
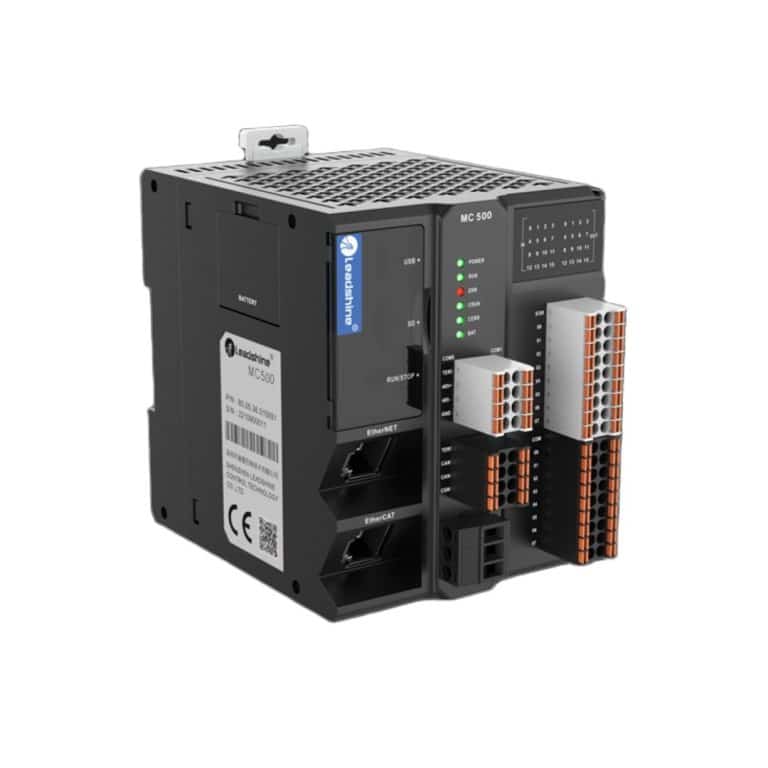
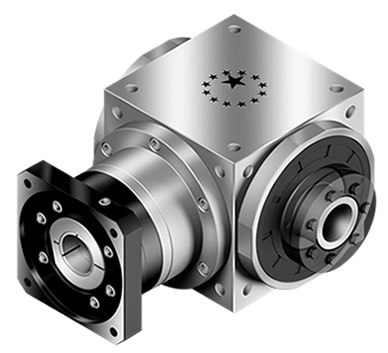
המערכת מבוססת על צירים ליניאריים כבדים מבית Rollon, המאופיינים ביכולת נשיאת עומסים גבוהה ותנועה חלקה. הוטמעה מערכת הנעה ובקרה מתקדמת הכוללת מנוע סרוו וגיר רדוקציה בעל חופש מכני (Backlash) מינימלי, לצד פיתוח תוכנת בקרה ייעודית שביצעה אינטגרציה וסנכרון מלא לפרוטוקול התקשורת של הרובוט בשטח.
תוצאה וערך ללקוח
המערכת מאפשרת לרובוט לפעול בטווח עבודה מוגדל באופן יציב ומדויק, תוך אופטימיזציה של זמני המחזור בקו הייצור. השילוב של צירי Rollon מבטיח אמינות מכנית גבוהה ותדירות תחזוקה נמוכה. הלקוח קיבל מערכת מוכנה לעבודה (Plug and Play) אשר תואמת באופן מלא את דרישות היישום הדינמיות ופועלת בצורה יציבה ברצפת הייצור.