אפיון נכון של מערכת אחיזה דורש התייחסות למשתנים הדינמיים הפועלים על הרכיב בזמן עבודה.
סיווג טכני ויתרונות
- חישוב כוחות דינמיים – מעבר למשקל העצם, יש לשקלל את כוחות האינרציה (תאוצה ובלימה) המופעלים בזמן תנועת הרובוט כדי למנוע החלקה או נפילה של המוצר.
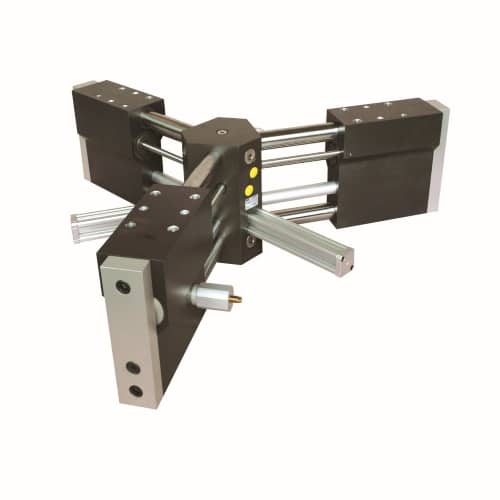
- מורפולוגיה של העצם (התאמת מספר הלסתות לצורת החלק) – גריפרים בעלי 2 לסתות מתאימים לחלקים מלבניים, בעוד גריפרים בעלי 3 לסתות (Centric) מספקים מרכוז מדויק לחלקים עגולים או גליליים.
- תכנון אצבעות האחיזה (Jaws) – מומלץ לתכנן את הלסתות בהתאם לקונטור המוצר כדי להגדיל את שטח המגע ולהבטיח חלוקת לחצים שווה, במיוחד במוצרים שבריריים או גמישים.
- ניטור ובקרה – אפשרות לשילוב חיישני מגנט לזיהוי מצב "אחוז" / "משוחרר" ושיפור רמת הבטיחות בתהליך האוטומטי.
סוגי גריפרים
הבחירה בסוג הגריפר משפיעה ישירות על יציבות האחיזה ועל היכולת לתמרן את המוצר במרחב האוטומטי. ישנן מספר טכנולוגיות מרכזיות ושיקולים הנדסיים לבחירתן:
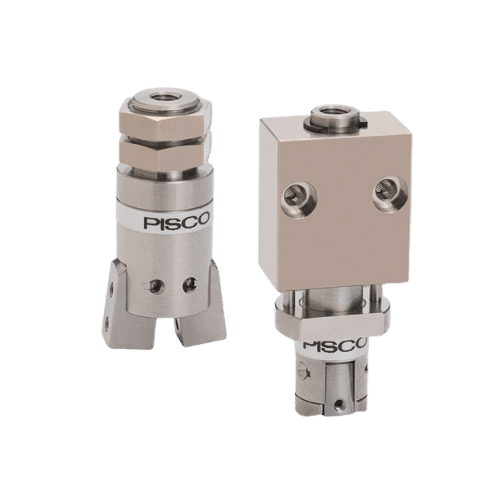
- גריפרים ליישומי רובוטיקה מדויקת – פתרונות אחיזה קומפקטיים המיועדים לטיפול ברכיבים עדינים הדורשים רמת דיוק גבוהה. הגריפרים מאפשרים תמרון מהיר בתהליכי אוטומציה זעירים, תוך שמירה על משקל עצמי נמוך הממקסם את ביצועי הזרוע הרובוטית ומקצר את זמני המחזור.
- גריפרים לתעשייה כבדה (Heavy Duty) – מכלולי אחיזה בעלי מבנה קשיח ומחוזק, המתוכננים לעבודה רציפה תחת עומסים גבוהים ובתנאי סביבה תובעניים. הפתרונות מיועדים ליישומים הדורשים כוחות סגירה עוצמתיים ועמידות מכנית גבוהה לאורך זמן, גם בסביבות ייצור הכוללות לכלוך או שבבים.
- גריפרים ורסטיליים למערכות אוטומציה – תפסנים המצטיינים בגמישות תפעולית ובחזרתיות מרבית. הם מציעים איזון אופטימלי בין עוצמת אחיזה לממדים פיזיים צפופים, מה שמאפשר אינטגרציה קלה במכונות מרובות צירים ובסביבות עבודה מוגבלות במקום.
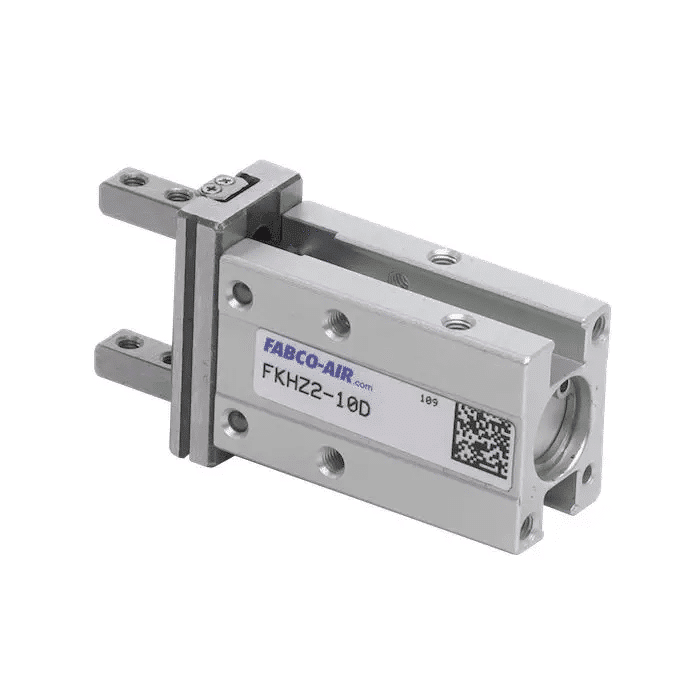
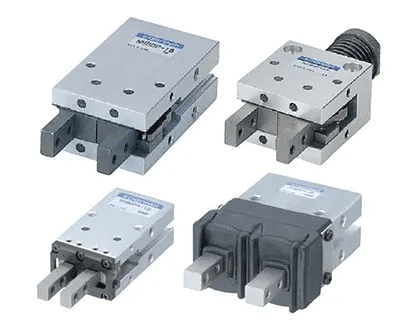
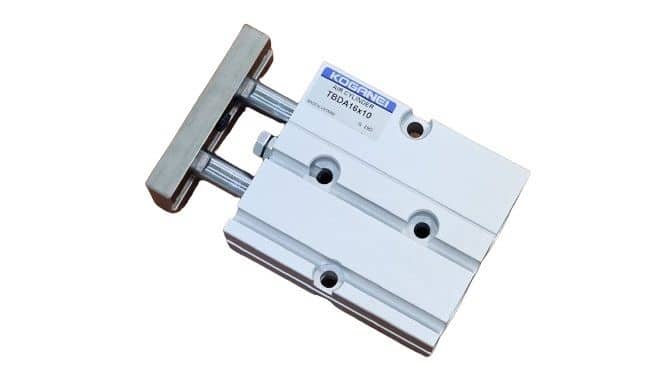
- גריפרים פנאומטיים בתצורות אחיזה משתנות – משפחת פתרונות המציעה בחירה בין תצורה מקבילית (Parallel), בה הלסתות נעות בקו ישר אחת מול השנייה להבטחת אחיזה יציבה במישורים ישרים ומפצה על שינויים קלים במידות המוצר, ובין תצורה זוויתית (Angular), בה הלסתות מבצעות תנועה רדיאלית ("מניפה") לפינוי שטח מהיר סביב הפריט ותפיסה נוחה מתוך תאים או מגשים צפופים.
יישומים מרכזיים בתעשייה
- קווי Pick and Place – שינוע פריטים מהיר ומדויק במכונות הרכבה אלקטרוניות ורפואיות.
- מערכות אריזה ומשטוח – אחיזת מארזים הדורשים כוח סגירה עוצמתי ויציבות בתאוצות גבוהות.
- עיבוד שבבי (Machine Tending) – טעינה ופריקה אוטומטית של חלקים למכונות CNC בסביבות עבודה הכוללות נוזלי קירור ושבבים.
- מעבדות ופארמה – שימוש בגריפרים קומפקטיים לטיפול במבחנות וכלים עדינים בחדרים נקיים.



 להצעת מחיר ולכל שאלה, אנחנו זמינים גם כאן!
דלג לתוכן